Build Log — MetaPuppet

ハードウェア試作の記録

2026年4月2日のホワイトボードから、ポール、ドラム、サーボ、4系統のマウントまで。試作の様子を写真で記録したもの。
AuthorAnji Fujiwara
Start2026-04-02
01
発想と
ホワイトボード
02
カメラの
最初の試作
03
ポールの
試作
04
フレームを
立てる
05
ドラムの
試作
06
サーボを
組み込む
07
マウントを
作り直す
08
4系統へ
拡張
Prologue 2026-04-02

ホワイトボードの前で

この機構が最初にかたちを持ったのは、金属の見た目ではなく、赤いマーカーの線としてだった。ホワイトボードには「制御の視点」「整合性」というメモの隣に、agency(主体感)、ownership(身体所有感)、body-schema(身体図式)、haptics(触覚)といった言葉が並び、それらを線でつなぎ合わせた図が残っている。「動かす自分」と「動かされる自分」を同じ体の中に同居させる、という後にMetaPuppetの核になる発想は、この時点ではまだ、丸で囲んだ単語同士の関係でしかなかった。
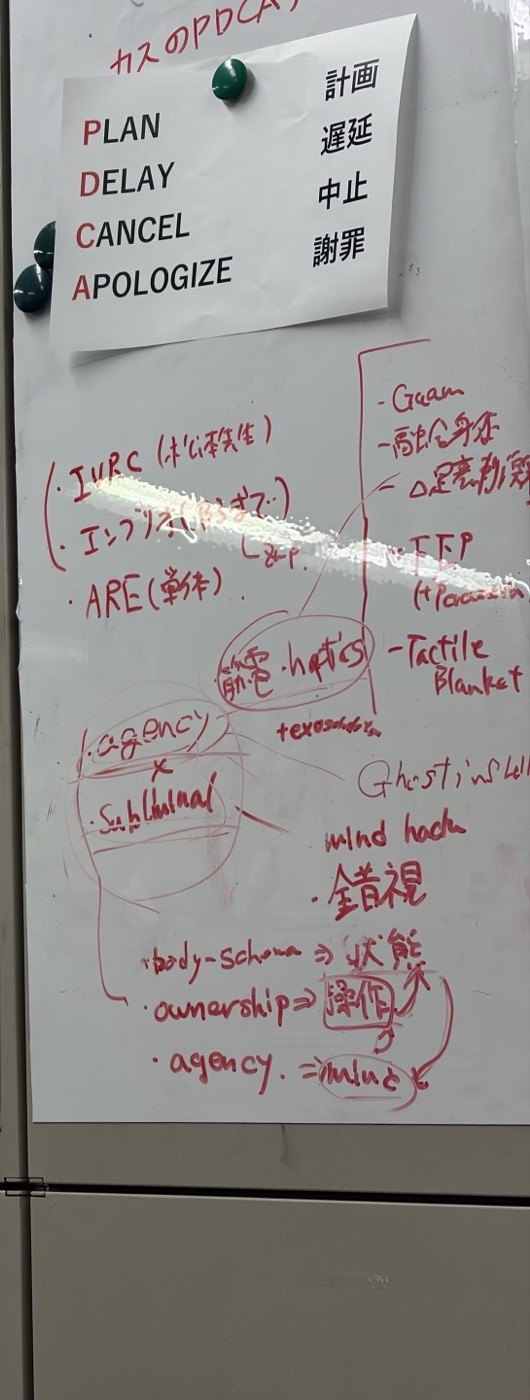
ホワイトボードに赤いマーカーで書かれたメモ。agency、subliminal、body-schema、ownershipといった単語が丸で囲まれ、線で結ばれている。上部には冗談で書かれたPDCA(Plan Delay Cancel Apologize)のポスターが貼られている
2026年4月2日、最初のホワイトボード。agency・ownership・body-schemaという単語がすでに並んでいる

この記録は、その落書きが実際に人の腕を動かす機構になるまでを、写真だけで辿ったものである。技術的な詳細(通信プロトコルやPD制御の中身)は他の記事に譲り、ここでは機構そのものの見た目がどう変わっていったかだけを追う。

Chapter 01 Camera, first pass

まずはカメラから

最初に手を動かしたのは、腕を動かす機構ではなく、カメラだった。Raspberry Pi用のカメラモジュールを2台、三脚のヘッドに並べて留めただけの、ステレオカメラの最初の試作。まだ専用の基板もケースもなく、リボンケーブルが剥き出しのままぶら下がっている。
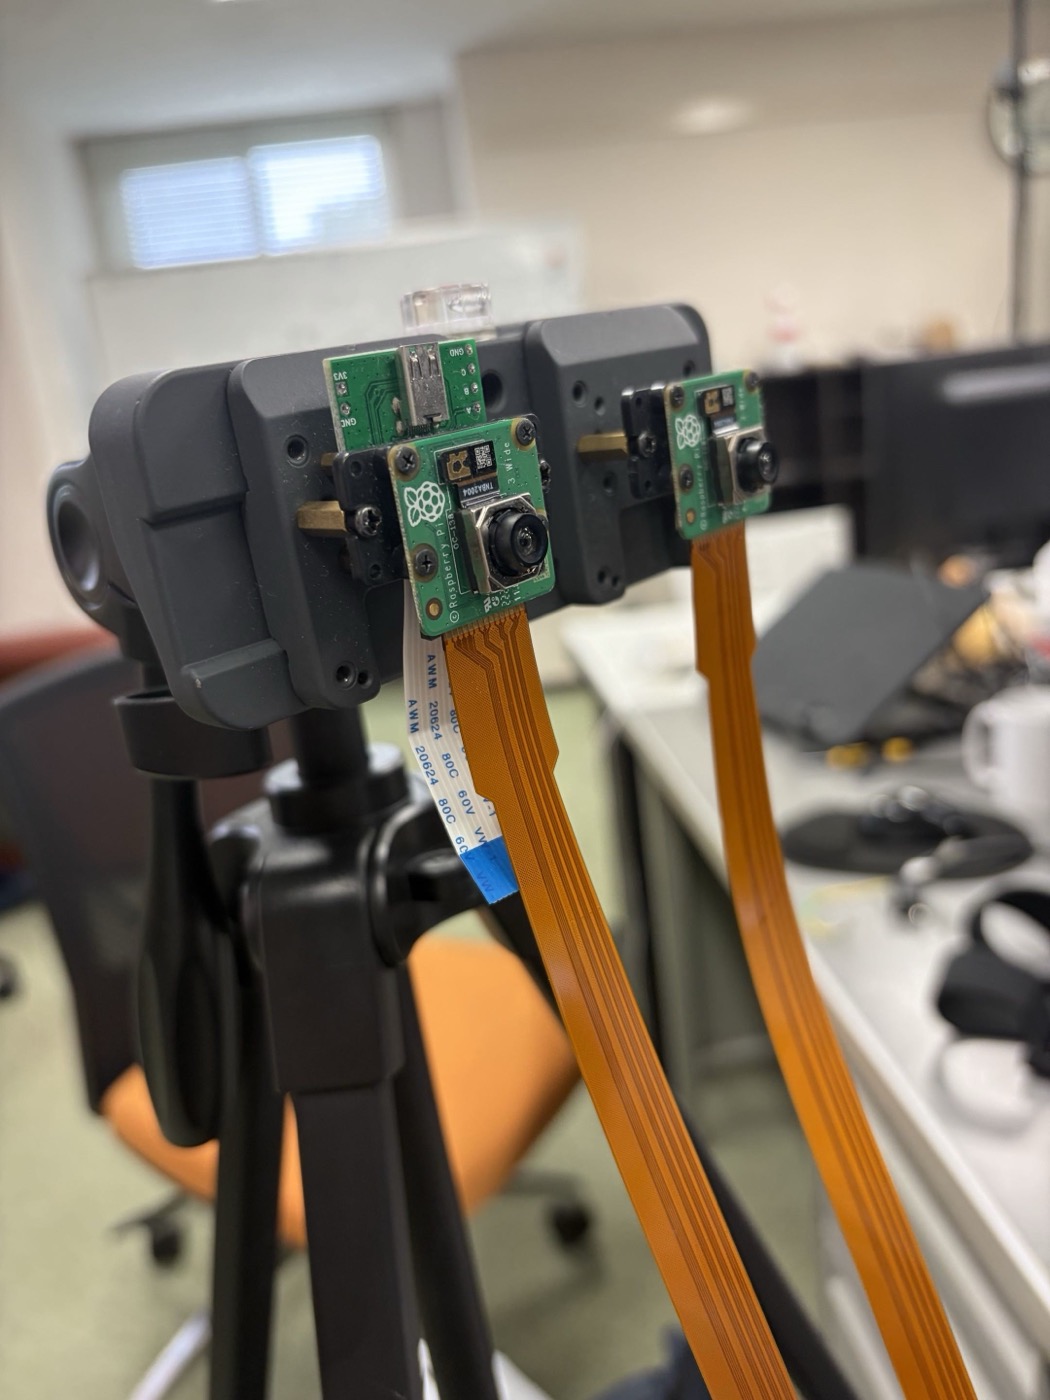
三脚のヘッドに2台のRaspberry Piカメラモジュールが取り付けられている。リボンケーブルが剥き出しでぶら下がっている
最初のステレオカメラ試作。三脚のヘッドに2台のカメラモジュールを並べただけの状態

その後、Raspberry Pi本体に直結した状態を机の上で確認している。
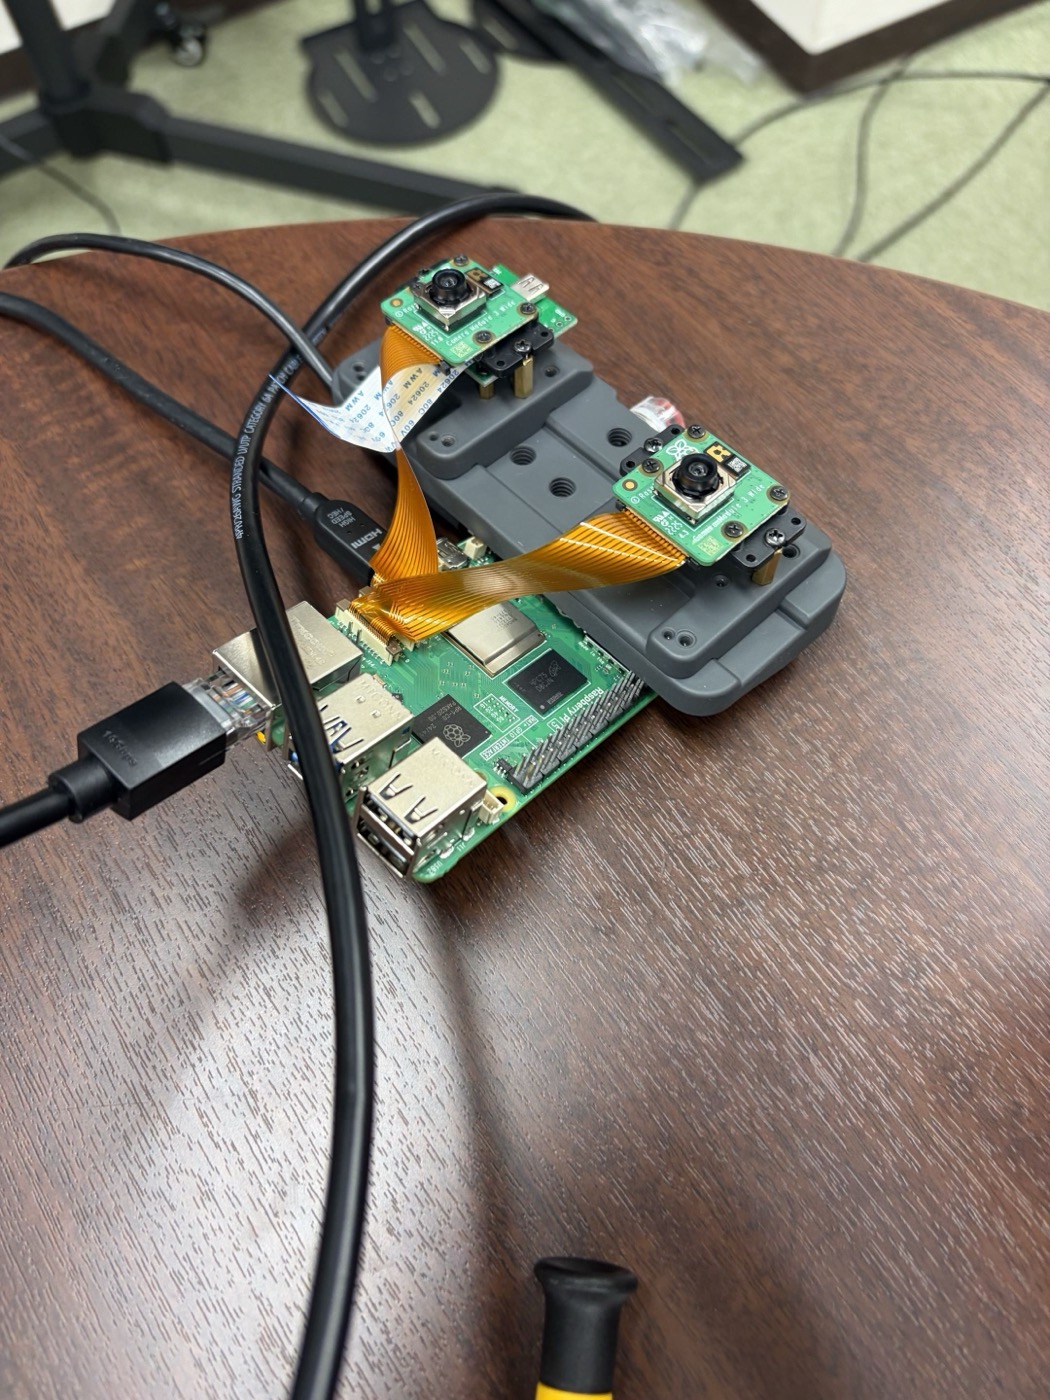
木製の机の上に置かれたRaspberry Pi本体に、2台のカメラモジュールを取り付けたブラケットがオレンジ色のリボンケーブルで接続されている
Raspberry Pi本体に直結した状態
Chapter 02 Pole, first pass

ポールの試作

カメラと並行して、腕を持ち上げる側の機構も試作が始まる。緑色の3Dプリント部品2つで2本のポールを橋渡しし、先端に丸いキャップを取り付けただけの、ごく素朴な試作から始まった。
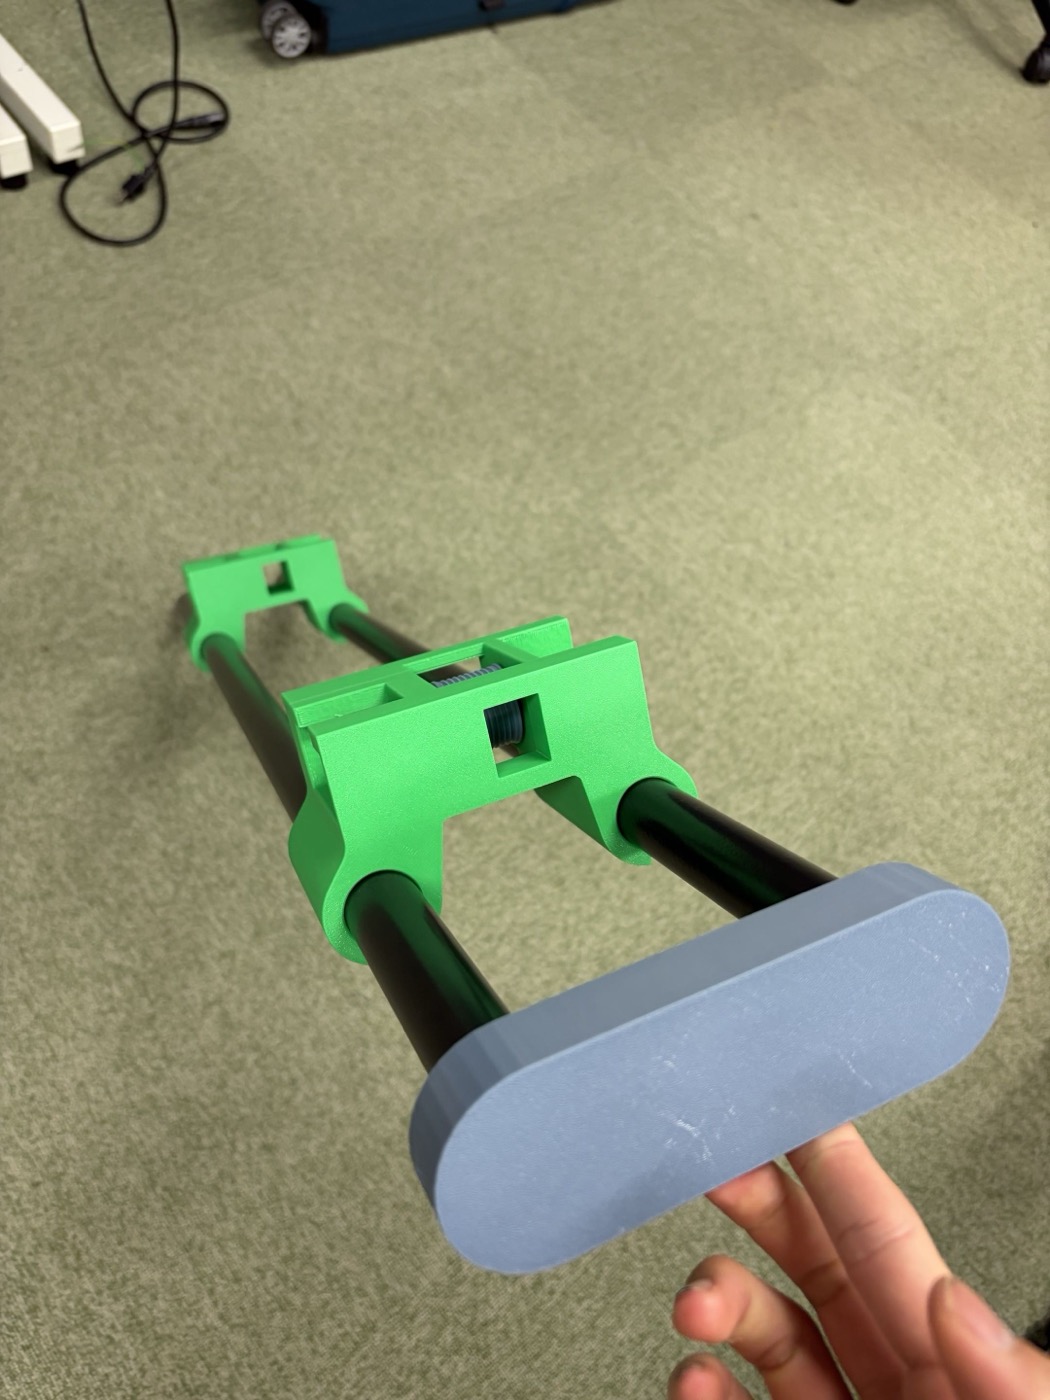
床に置かれた2本の黒いポールが緑色の3Dプリント部品2つで連結されている。先端には手で持っているグレーの楕円形キャップが取り付けられている
ポール式の機構、最初の試作。先端のキャップを手で持って可動範囲を確かめている
Chapter 03 Standing the frame

フレームを立てる

ポールを寝かせて確かめていた試作は、やがて床から立ち上がる。棚を利用して2本のポールを垂直に立て、上部をクロスバーで結んだ状態がこの写真である。クロスバーには緑色の3Dプリントマウントが2つ取り付けられ、黄色い紐がテスト用にぶら下がっているが、まだサーボは載っていない。
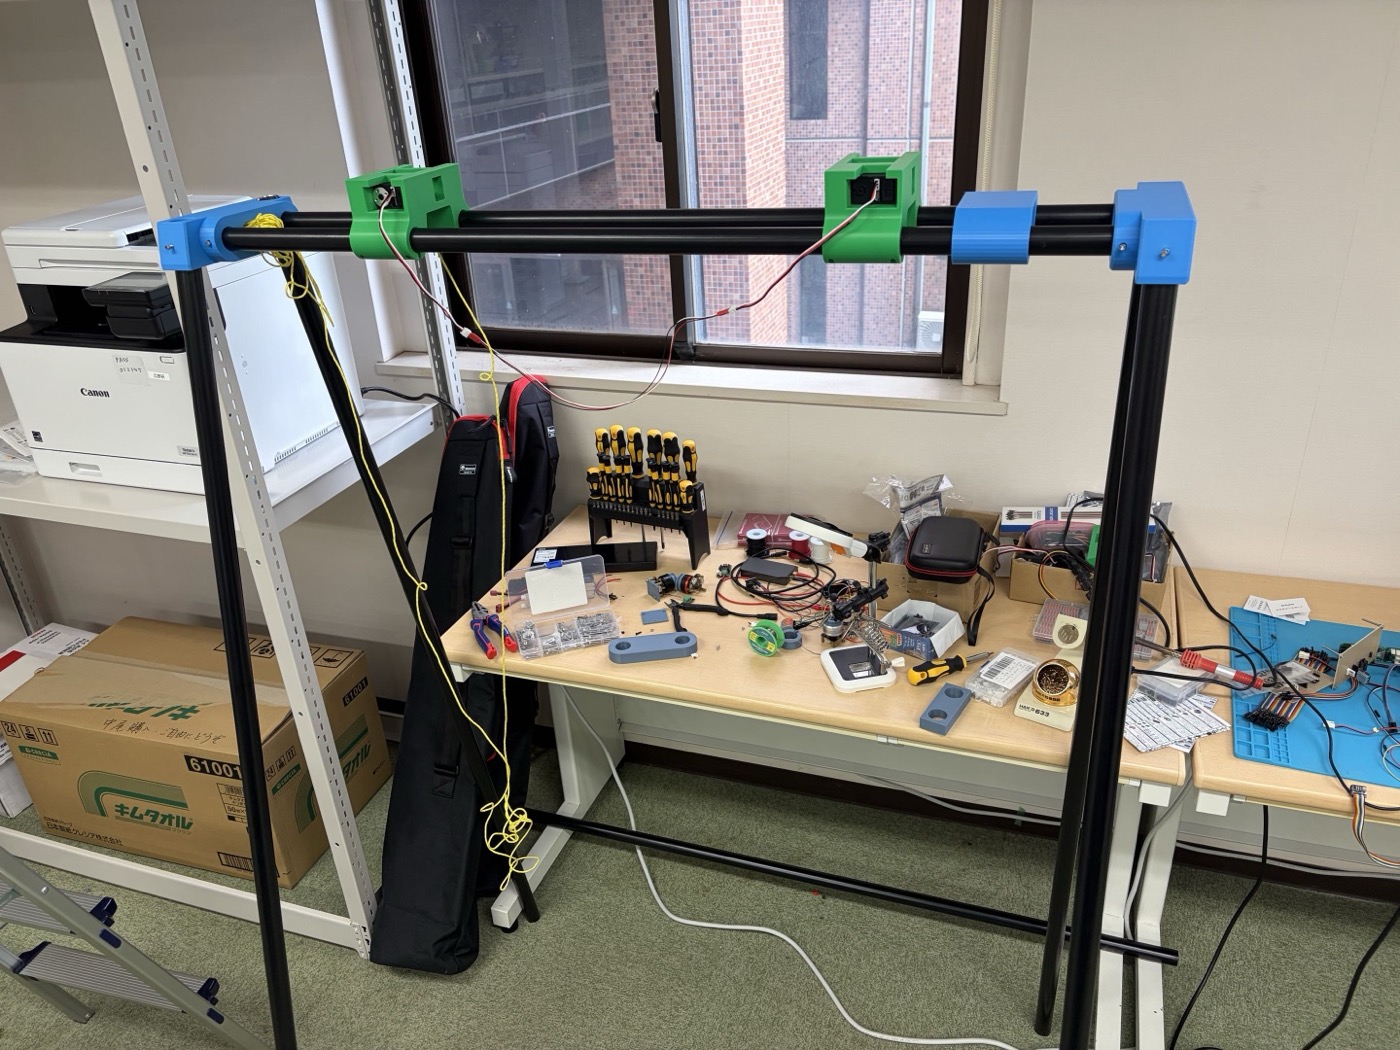
室内で2本の黒いポールが棚に立てかけられ、上部が黒いクロスバーで連結されている。クロスバーには緑色の3Dプリントマウントが2つ取り付けられ、黄色い紐が垂れている
ポールを初めて立てた状態。クロスバーのマウントはまだサーボなしで、紐だけを通して可動範囲を確かめている
Chapter 04 Spool, before the servo

サーボの前に、糸巻きだけを試す

サーボを組み込む前に、まず糸を巻き取る仕組みそのものを別のポールの組で試している。緑色のマウントの中に、糸が巻かれた小さな軸が収まっているのが見える。この時点ではまだモーターは接続されていない。
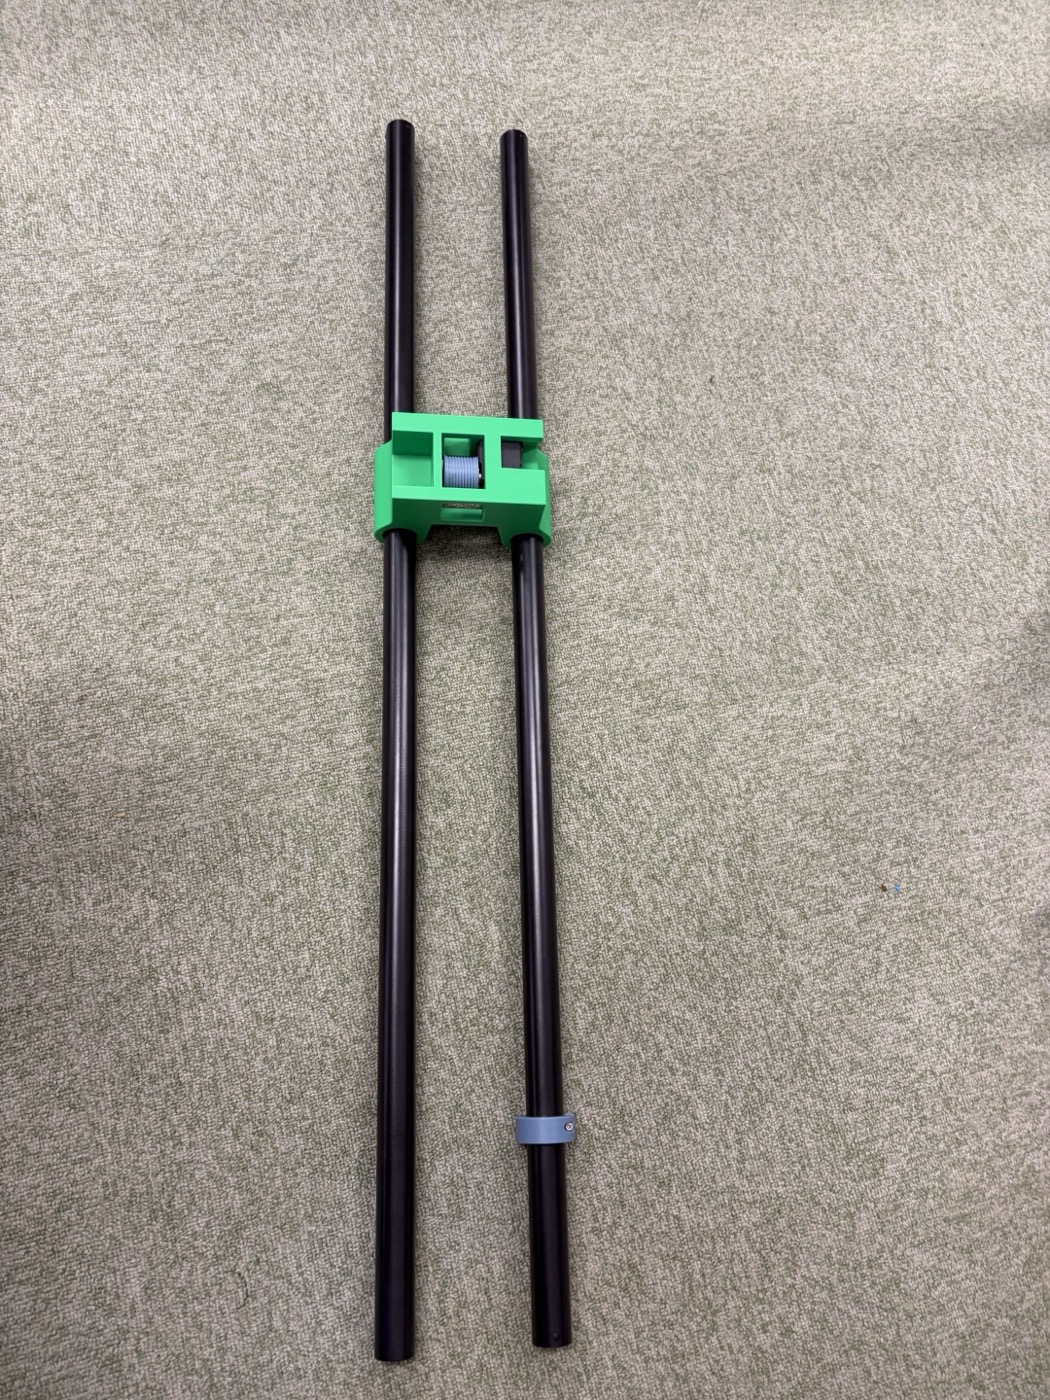
2本の黒いポールに緑色の3Dプリントマウントが取り付けられ、その中に糸が巻かれた小さな軸が収まっている。下側のポールには青いリング状の部品も取り付けられている
糸巻き機構だけを取り出した試作。モーターはまだ繋がっていない
Chapter 05 The servo and the drum

サーボとドラム

糸巻きの検証と並行して、実際に使うサーボとドラムの実物合わせが行われている。サーボはFeetechのSTS3215(7.4V、ギア比1:191)。その出力軸に、青色で3Dプリントしたドラムを仮組みした写真がこれで、ドラムの側面にはケーブルを整列させるための螺旋状の溝が切られ、端面には配線や軸を通すための穴が並んでいる。
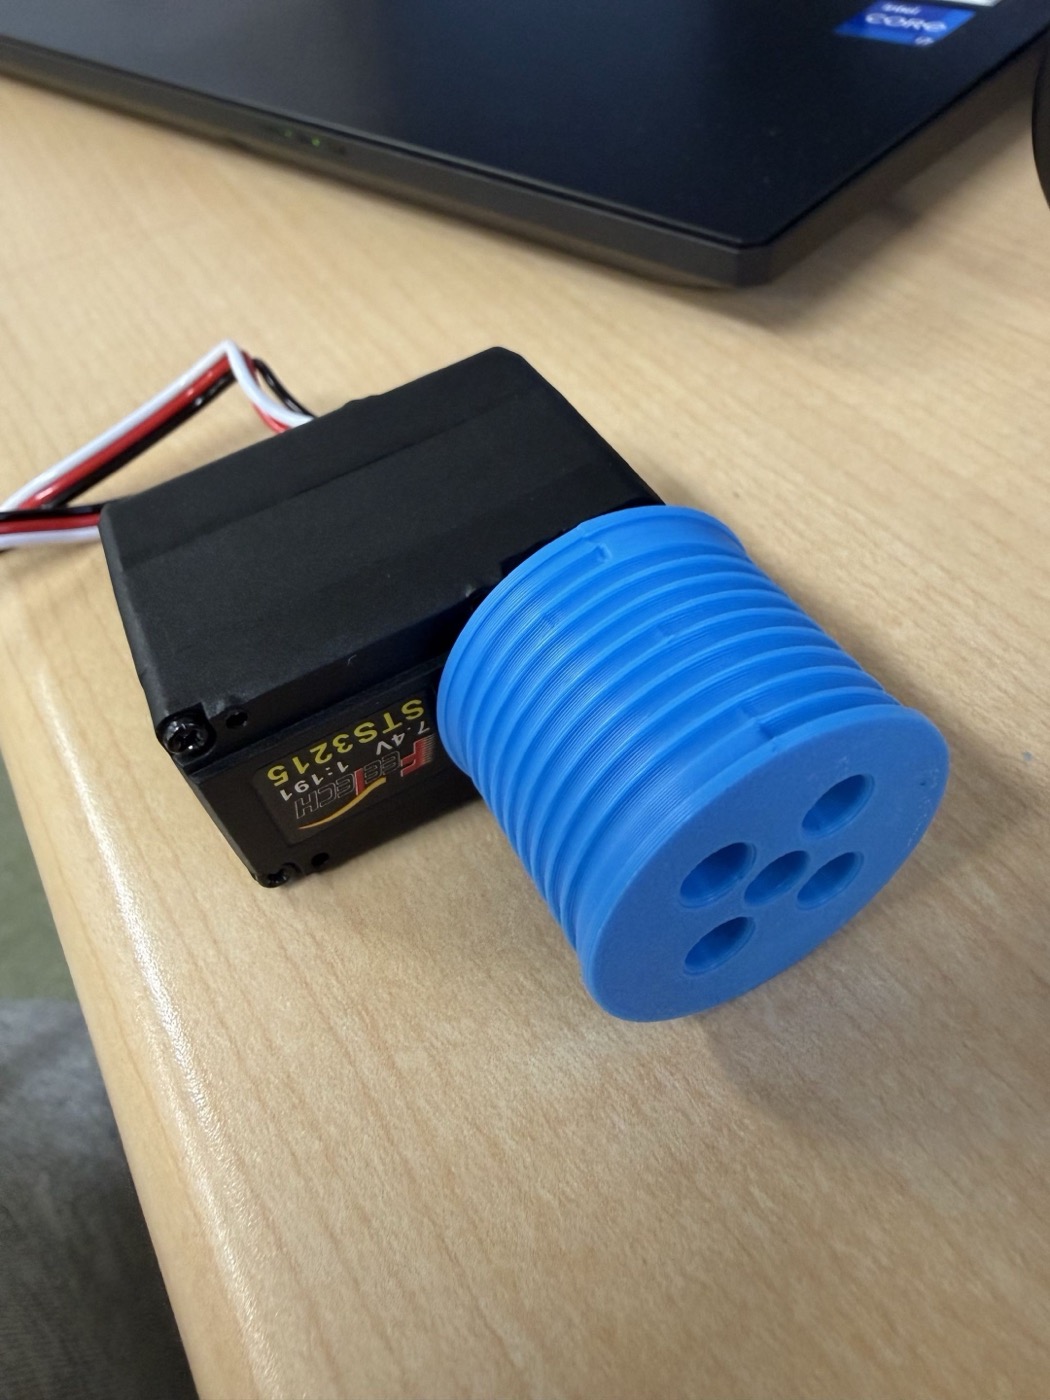
机の上に置かれた黒いFeetech STS3215サーボに、青色の3Dプリント製ドラムが取り付けられている。ドラムの側面には螺旋状の溝が彫られ、端面には複数の穴が並んでいる
STS3215サーボと、初めて組んだ青色の3Dプリント製ドラム。側面の螺旋溝でケーブルを整列させる
Chapter 06 Updated mount

マウントを一度作り直す

サーボとドラムが組み上がったところで、フレーム側のマウントも更新される。Raspberry Piにはヒートシンクとファンの付いた冷却ケースが加わり、青色のマウントに固定された。クロスバー側の緑色のマウントには、内部に黄色いケーブルを通す穴が開けられている。
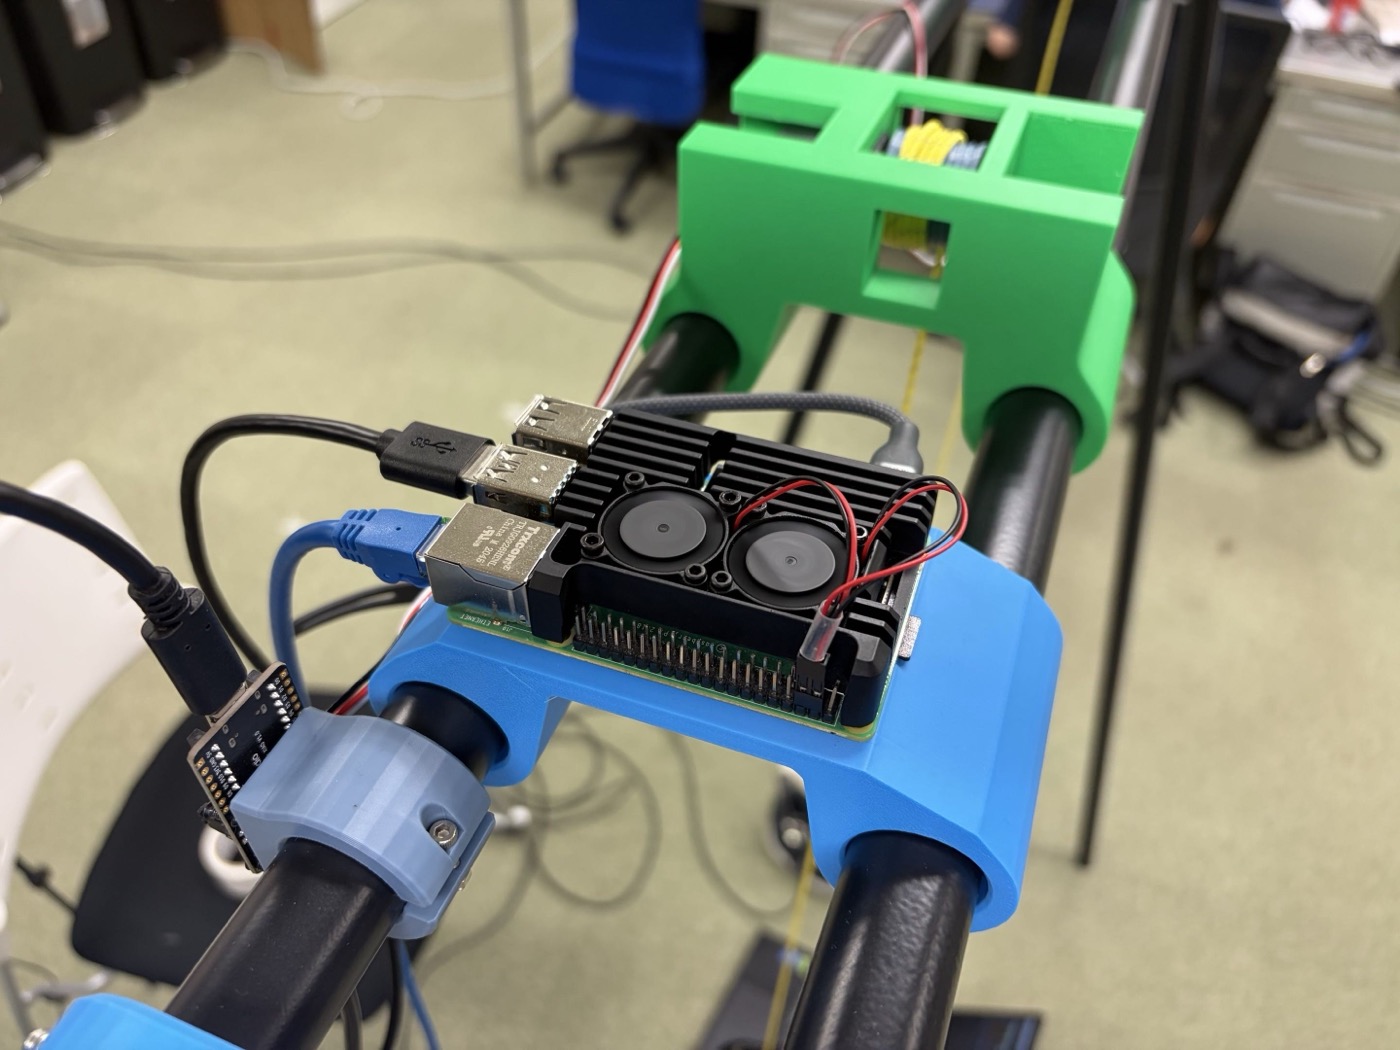
黒いポールに青色のマウントで固定されたRaspberry Pi。ヒートシンクとファンの付いた黒い冷却ケースが載っている。奥には緑色のモーターマウントがクロスバーに取り付けられ、黄色いケーブルが通されている
冷却ケース付きのRaspberry Piと、更新されたモーターマウント
Chapter 07 Old vs. new mount

設計の比較 — 緑から灰色へ

最初の緑色のマウント(左)は、サーボを収める場所こそあったものの、ドラムも小さかった。作り直した灰色のマウント(右)では、サーボがしっかりと収まる形状になり、反対側の軸をボールベアリングで支える構造が追加されている。手前に置かれた2つのドラムを比べても、右側の白いドラムのほうが一回り大きい。
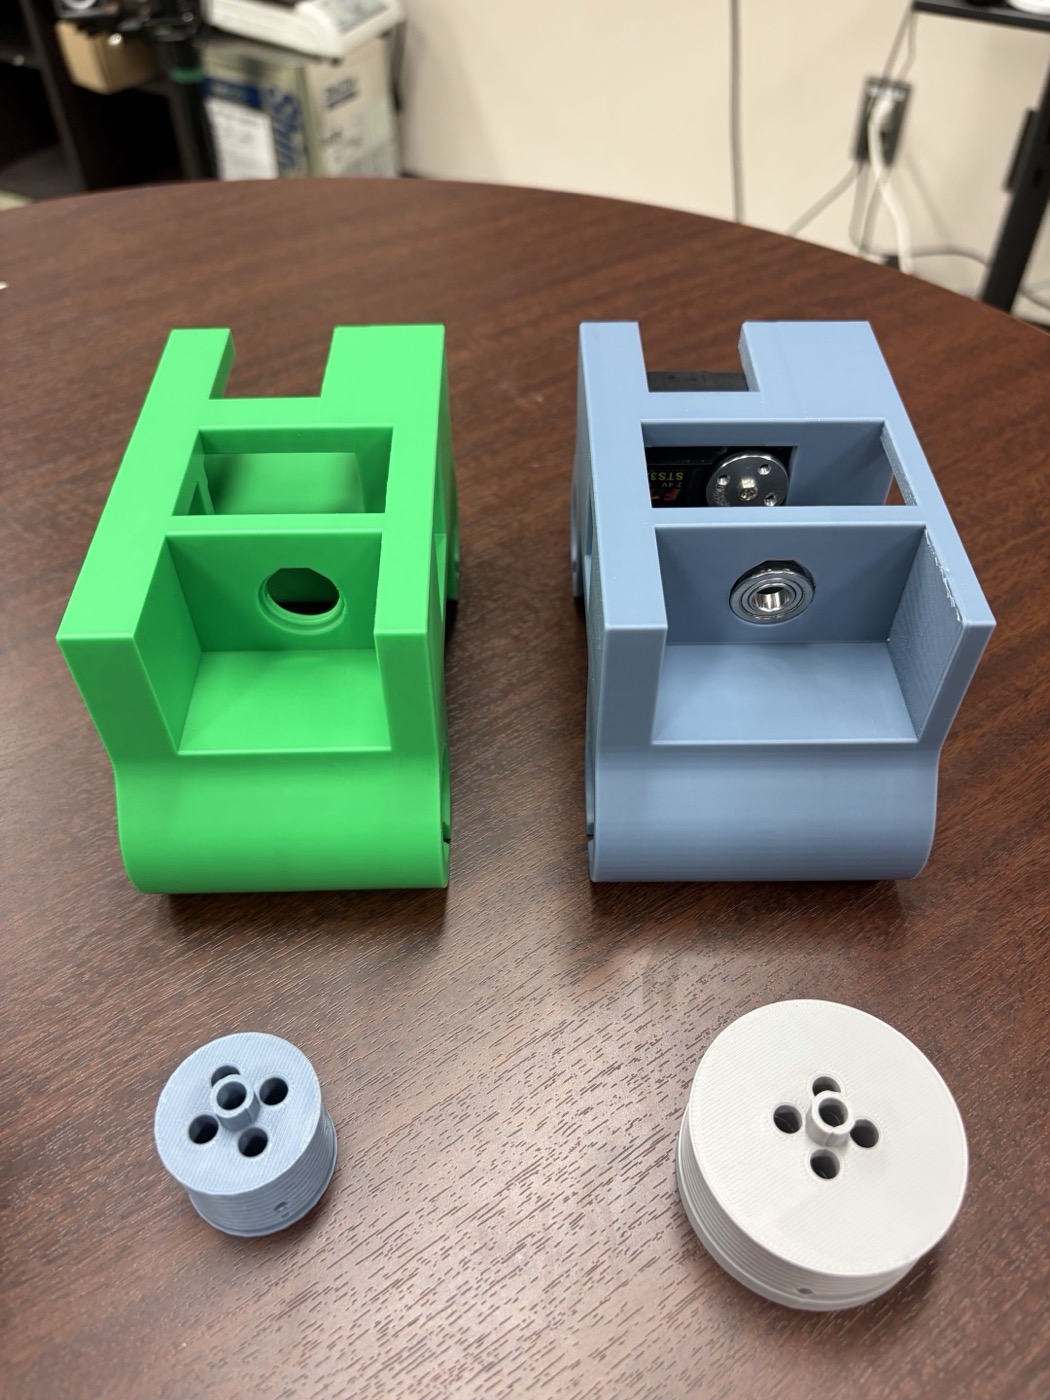
机の上に並んだ2つの3Dプリントマウント。左の緑色のマウントは内部が空洞で軸受けがない。右の灰色のマウントにはサーボが実装され、反対側の軸にボールベアリングが取り付けられている。手前には小さい青色のドラムと、一回り大きい白色のドラムが置かれている
左: 最初の緑色マウント(小さいドラム)。右: 作り直した灰色マウント(サーボ実装、ボールベアリング付き、大きいドラム)
Chapter 08 Four channels

2系統から4系統へ

ここまでの試作はすべて、2系統のサーボ(ID 5・6)を前提にしていた。現在の機構は、A・B・C・Dの4系統に拡張されている。4本のポールにそれぞれ独立したマウントが取り付けられ、色分けされた文字で見分けられるようになっている。
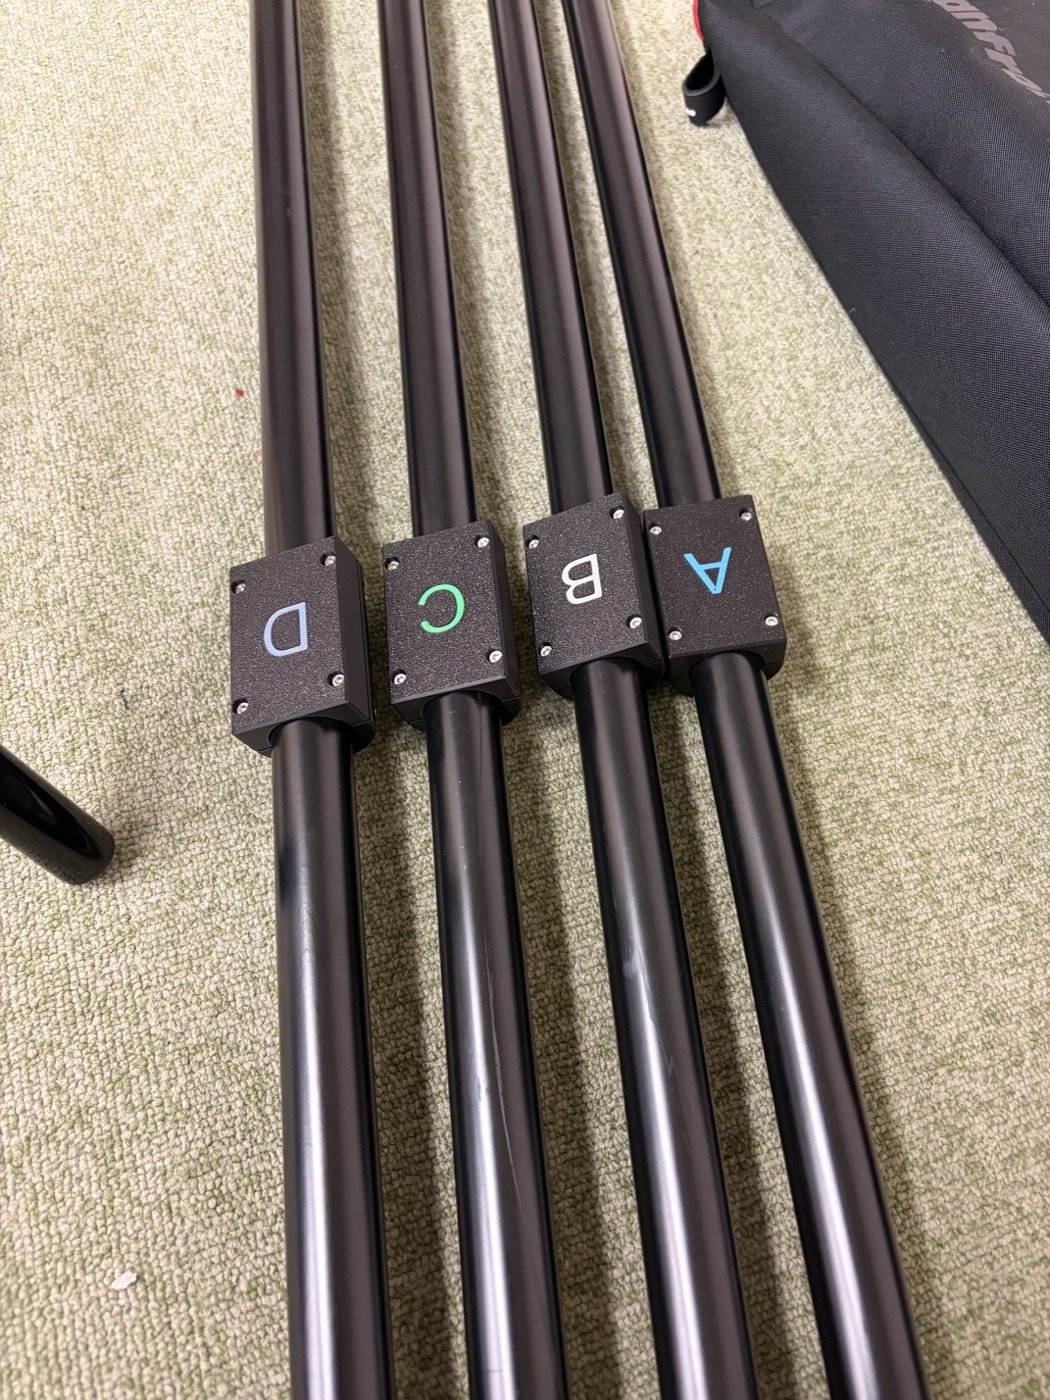
4本の黒いポールが並び、それぞれに黒いマウントが取り付けられている。マウントにはA・B・C・Dの文字が水色・白・緑・水色で書かれている
現在の4系統構成。A・B・C・Dのマウントが並ぶ

この先の通信プロトコルやPD制御の詳細は、ハードウェアと制御の実装記録のほうにまとめている。

MetaPuppet — Build Log
Anji Fujiwara
MetaPuppet